扶手不一定是一條連續的線。
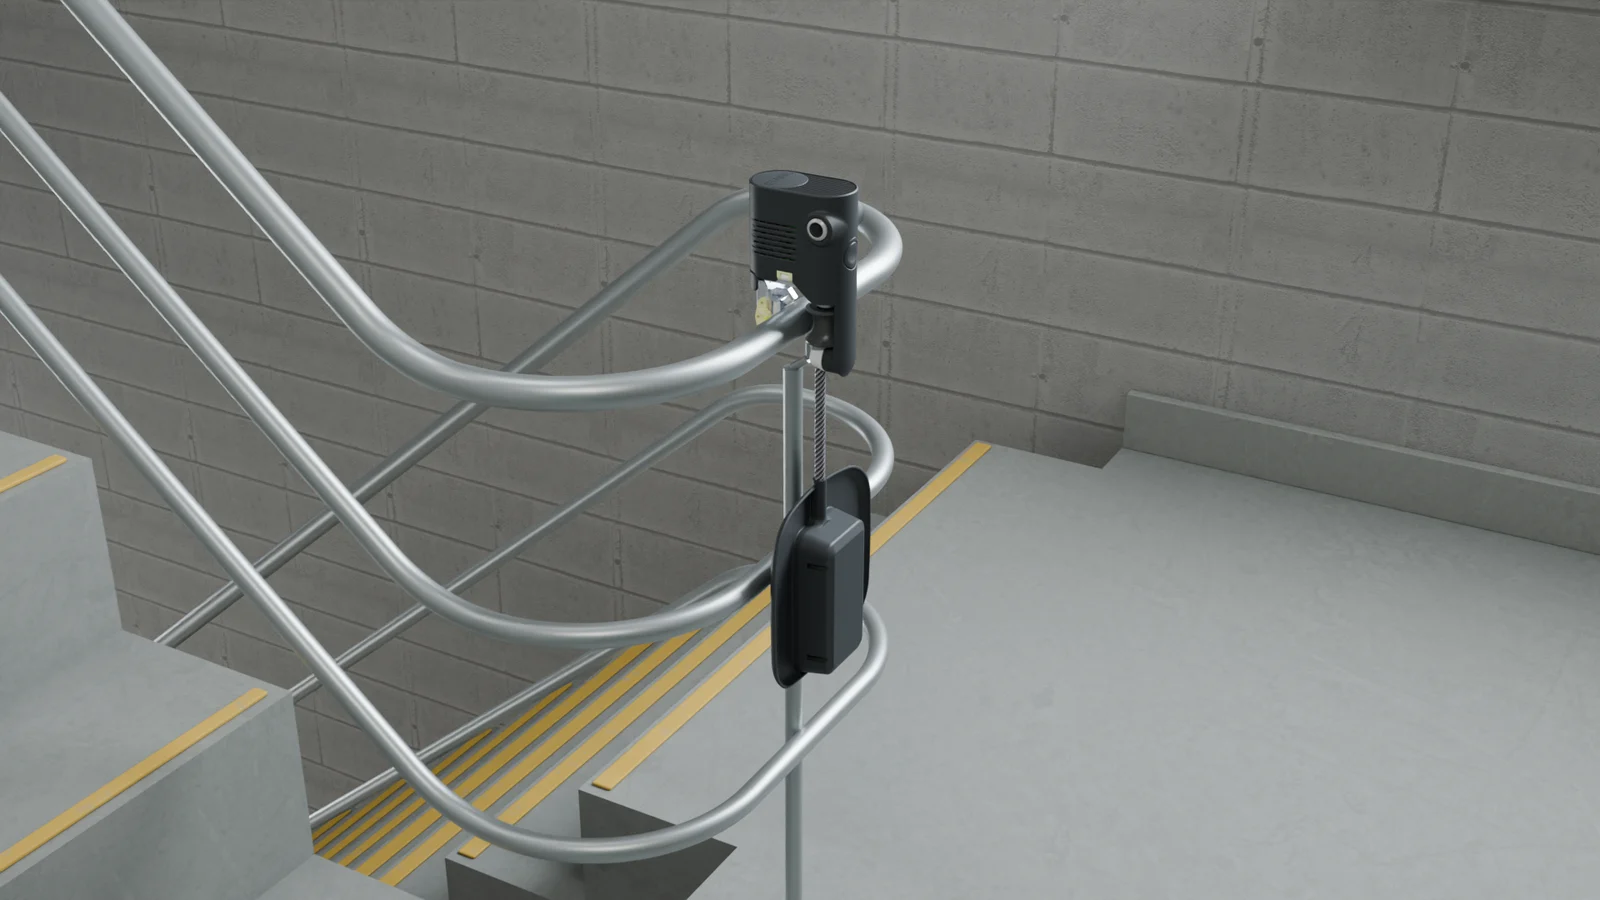
有些扶手在平台中央截斷,有些存在缺口、中斷或不同截面。每個過渡位置都會影響適配、路線,以及是否需要專門設計的延伸段。
STAIRIO / 研究與開發
沿着扶手移動看似簡單。真正的挑戰,是理解每一個樓梯間。
我們正朝專用世界模型邁進,讓 Stairio 理解環境、預演行動,並在下一次巡查前規劃拍攝位置。
簡單構想背後的難題
專用機械人可以專注於單一任務,但仍需要深入理解物理世界。
有些扶手在平台中央截斷,有些存在缺口、中斷或不同截面。每個過渡位置都會影響適配、路線,以及是否需要專門設計的延伸段。
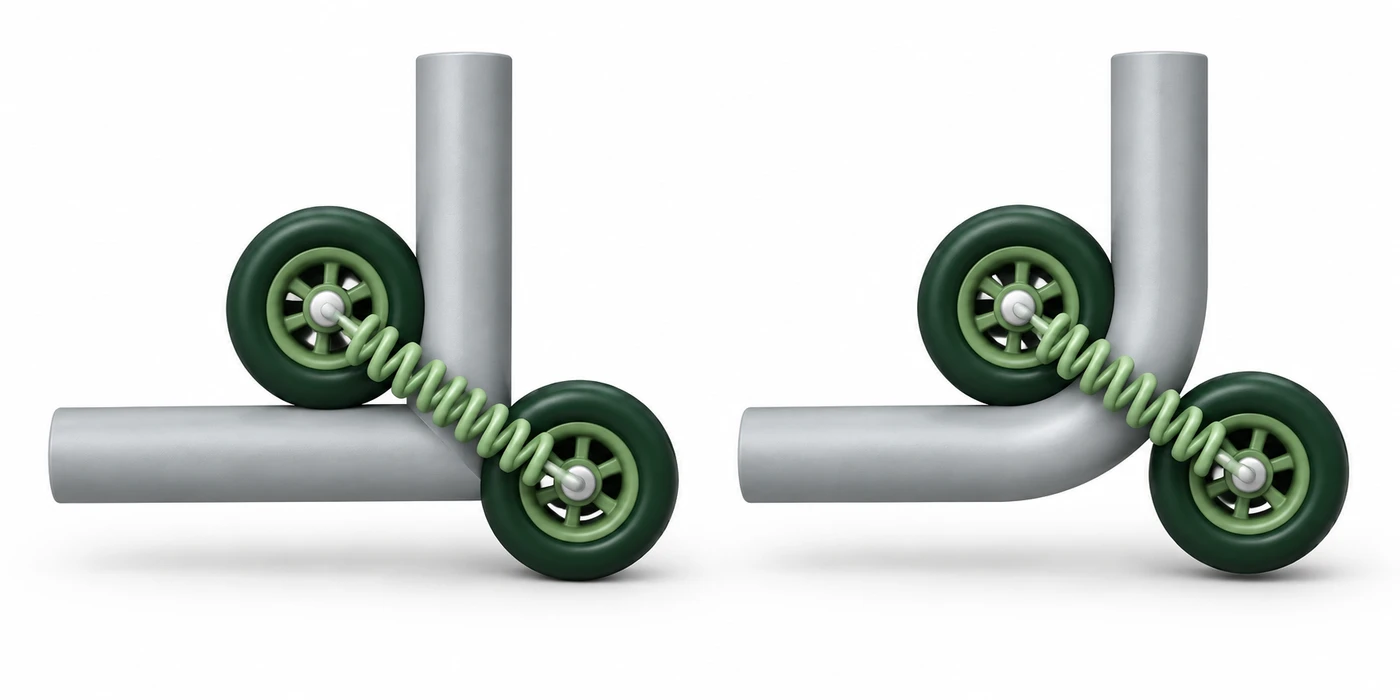
扶手形狀、彎曲半徑及傾斜角度會影響輪軌接觸、夾持機構行程及電池淨空。看似順暢的路線,仍須按機械人的實際幾何進行檢查。
專用世界模型
我們的模型結合每張相片的拍攝位置及物件在相片中的位置,推算安全隱患在真實樓梯間的位置及大小,無需雙目相機或 LiDAR。
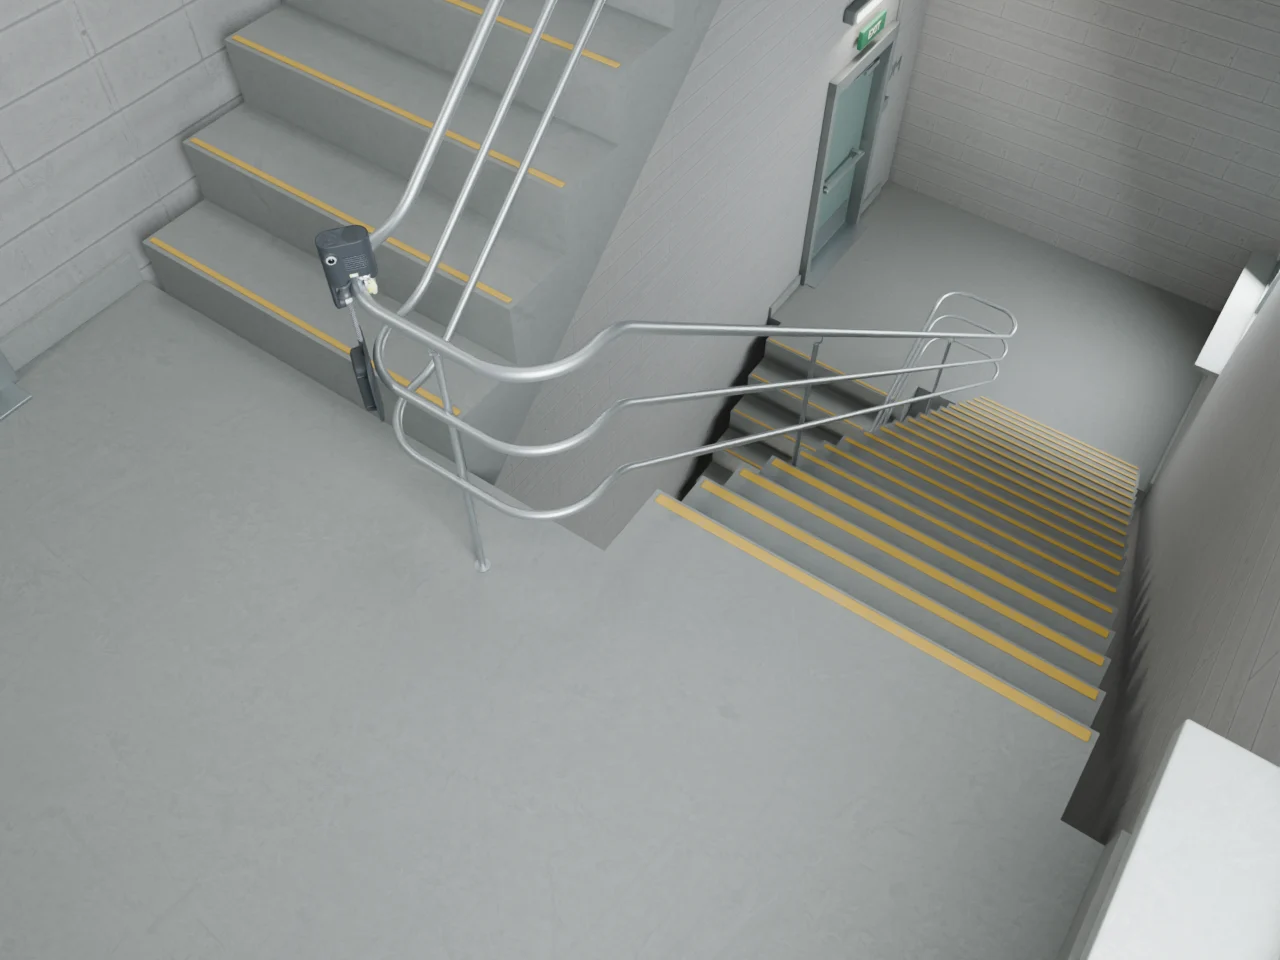
結合量測及多角度重疊影像,重建梯段、平台、扶手與障礙物,並區分實測、推斷及未觀測區域。
在不同佈局、光線與遮擋下生成帶標註的合成影像,訓練視覺模型,再以獨立的真實影像評估。
在同一環境模擬多條路線及拍攝策略,比較可見範圍、機械人通行空間,以及仍未確定的地方。
從訓練數據走向更好的決策
我們規劃機械人每次拍攝的位置,以最少停留點覆蓋整個樓梯間。
物件即使出現在鏡頭內,也可能因影像中佔比太小而難以偵測。我們測試相機的偵測能力,了解每張影像需要保留多少細節,再平衡拍攝數量、覆蓋範圍及巡查時間。
詳細掃描著重細節,在需要的位置增加拍攝,以檢視小型物件。拍攝計劃會配合巡查所需的細緻程度。
快速掃描著重速度,以較少影像達到日常概覽所需的覆蓋範圍,減少拍攝時間,同時涵蓋需要巡查的區域。
上樓前先測試
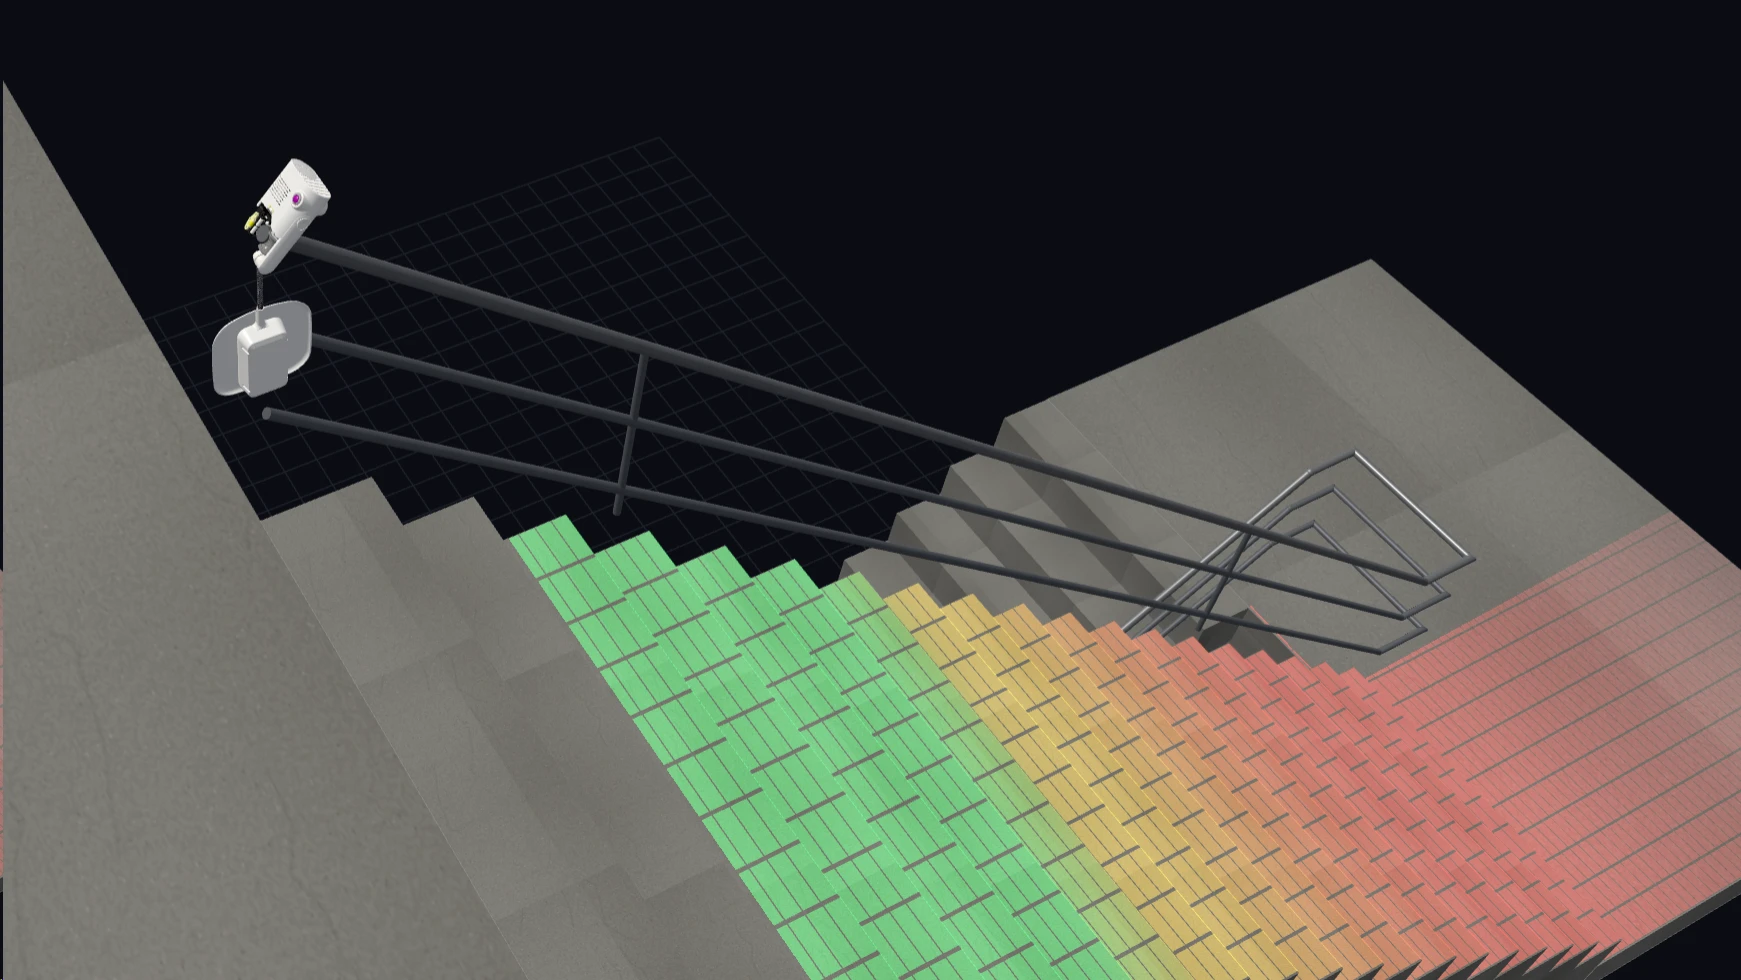
我們正在打造一個模擬器,讓遇過的每個樓梯間都成為測試案例,在機械人到達大廈前,先演練路線及應對棘手情況。
在平台中途結束的扶手、斷口及急彎,按實地勘察重建。
訊號中斷、馬達停轉或漏判轉角,可隨時重演。
每次更新都以相同情境檢查,才部署到現場。
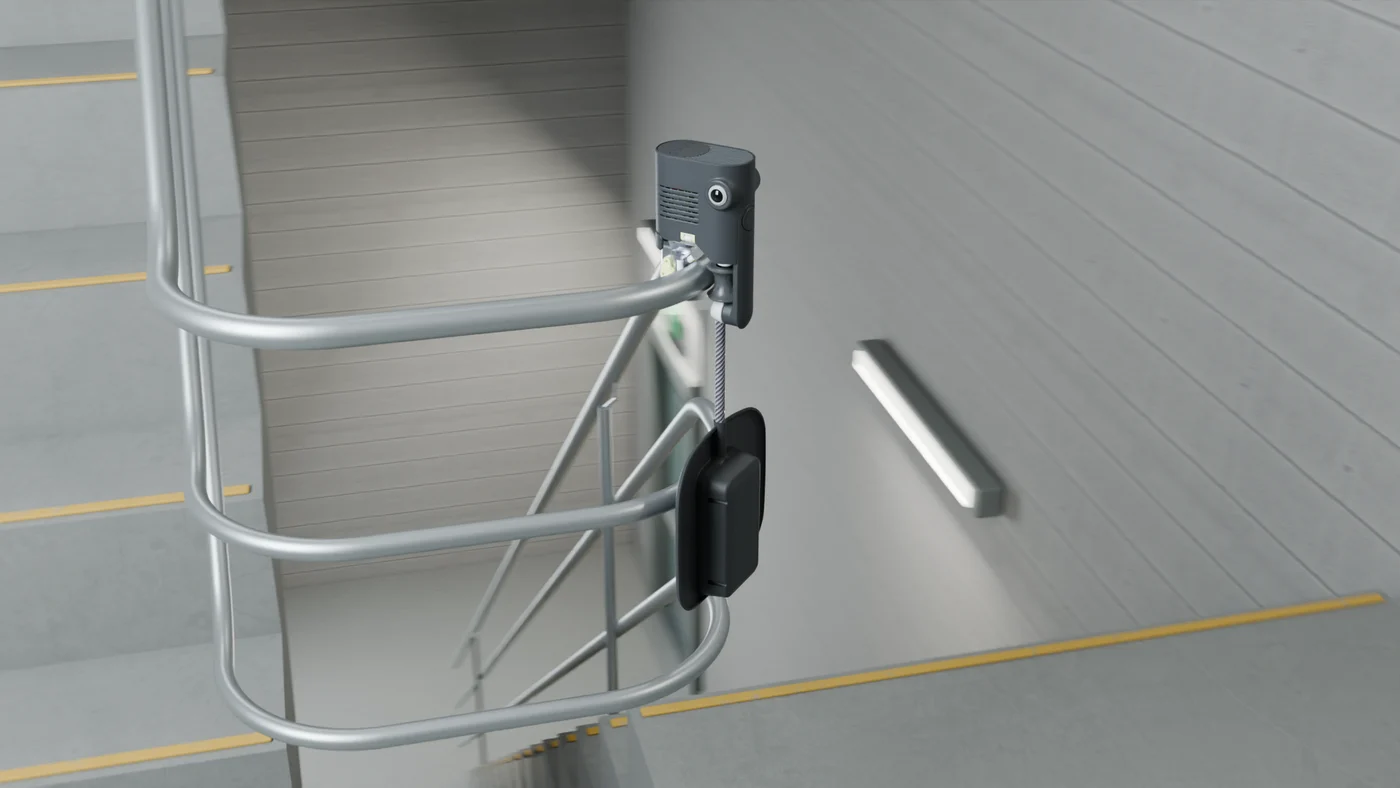
轉角淨空、電池懸掛位置、輪組如何抓緊彎位,都在到場前按機械人的真實尺寸檢查,讓試點少些意外。
我們的研究理念
專注的任務,讓我們能為有限的世界建模及改進。每到一幢大廈,下一幢就更容易。
聯絡我們的團隊